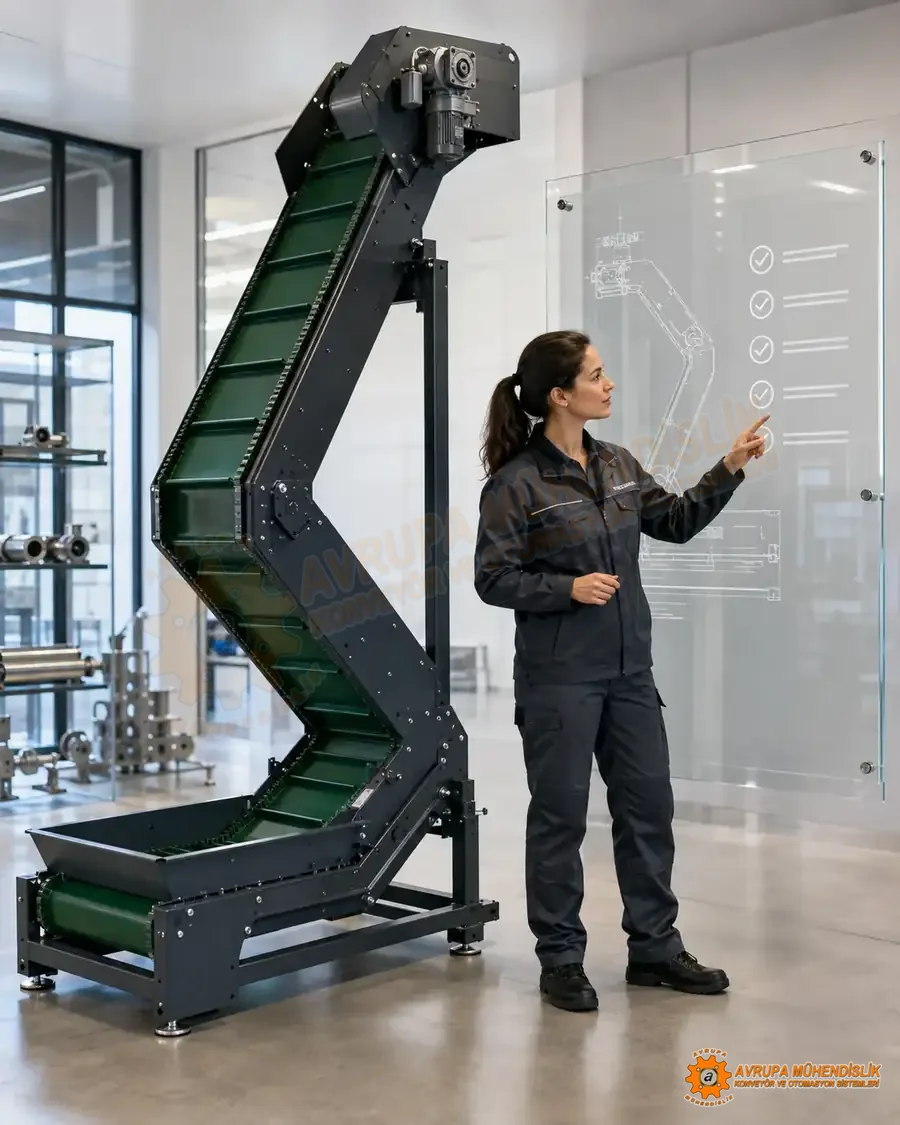
Z tipli konveyer seçərkən əsas məsələ yalnız ümumi uzunluq deyil. Məhsul ölçüsü və çəkisi, giriş və çıxış hündürlükləri, maililik, lent üzərində daşıyıcı profil ehtiyacı, xətt sürəti və boşaltma nöqtəsi birlikdə qiymətləndirilməlidir.
Z tipli konveyer aşağı qəbul hissəsi, maili daşıma bölməsi və yuxarı boşaltma hissəsini bir konstruksiyada birləşdirir. Bu səbəbdən yalnız “uzunluq və en” ölçüsü ilə seçilməsi düzgün deyil. Məhsulun davranışı, səviyyə fərqi, mövcud sahə, lent səthi və boşaltma nöqtəsi birlikdə layihələndirilməlidir.
Daşınacaq məhsul ilk texniki məlumatdır
Məhsulun ölçüsü, çəkisi, forması, alt səthi və temperaturu konveyerin lent quruluşuna təsir edir. Kiçik plastik detal, karton qutu və yumşaq qablaşdırma maili hissədə eyni davranmır. Məhsulun geriyə sürüşmə və ya yan tərəfə yığılma ehtimalı varsa akser/profil, yan bələdçi və lent səthi ayrıca qiymətləndirilir.
Giriş və çıxış hündürlüklərini sahədə ölçün
Maşın çıxış səviyyəsi, yuxarıdakı kasa və ya növbəti prosesin qəbul hündürlüyü layihənin əsas geometriyasını yaradır. Lakin hündürlük fərqi təkbaşına kifayət etmir. Konveyerin yerləşəcəyi üfüqi məsafə, motor-redüktor üçün servis sahəsi, operator keçidi və yaxınlıqdakı maşın qapıları da CAD yerləşimində nəzərə alınmalıdır.
Maililik artdıqca məhsul sabitliyini yoxlayın
Daha dik geometriya yerə qənaət edə bilər, amma məhsulun lent üzərində sabit qalması çətinləşə bilər. Buna görə məqsəd mümkün olan ən dik xətt deyil, mövcud sahədə təhlükəsiz və təkrarlana bilən transferdir. Sürəti azaltmaq bəzən kömək etsə də, uyğun olmayan lent səthini və ya profil quruluşunu təkbaşına həll etmir.
Qəbul və boşaltma nöqtələri transferin kritik hissəsidir
Məhsulun konveyerə necə düşdüyü və yuxarıda haraya boşaldıldığı məhsul zədələnməsi, sıçrama və yığılma riskinə təsir edir. Robotdan buraxılan detallar üçün düşmə hündürlüyü və qəbul sahəsi, qutuya boşaltmada isə çıxış nöqtəsinin mövqeyi əvvəlcədən müəyyən edilməlidir.
Sürət, sensor və idarəetməni prosesə görə seçin
İnvertorla sürət tənzimlənməsi xətti fərqli məhsullara uyğunlaşdırmağa imkan verir. Sensor, robot siqnalı və ya maşınla interlock tələb olunursa elektrik idarəetməsi mexaniki layihədən ayrı düşünülməməlidir. Məqsəd ən yüksək sürət deyil, istehsal ritminə uyğun sabit məhsul axınıdır.
Məhsul foto/video, ölçü və təxmini çəki; giriş və çıxış hündürlüyü; sahənin ümumi ölçüsü; tələb olunan məhsul axını və mövcud maşının fotoşəkli ilk texniki qiymətləndirmə üçün adətən kifayət edir.