PLASTİK İNYEKSİYA · ROBOT ALTI HƏLLİ
Enjeksiya Robotunun Altında
İşləyən Konveyer Həlləri
Robotdan çıxan məhsulun ölçüsünə, buraxma nöqtəsinə və istehsal ritminə uyğun layihələndirilən konveyer sistemi məhsulu təhlükəsiz qəbul edir və növbəti prosesə nəzarətli şəkildə ötürür.
10 SANİYƏDƏ ANLAYIN
Robot məhsulu buraxır.
Konveyer axını nəzarətdə saxlayır.
Robot altı konveyer sadəcə daşıma avadanlığı deyil; robotun buraxma nöqtəsi, məhsulun düşmə davranışı və növbəti toplama mərhələsi birlikdə qiymətləndirilir.
Məhsulun qəbulu
Robotun buraxdığı məhsul qoruyucu qəbul sahəsində lent üzərinə təhlükəsiz şəkildə alınır.
Nəzarətli daşınma
Məhsul sabit lent axını ilə operator, qutu və ya növbəti proses nöqtəsinə ötürülür.
Prosesə uyğun çıxış
Çıxış hündürlüyü, istiqaməti və toplama nöqtəsi istehsal xəttinin real yerləşiminə uyğunlaşdırılır.
TEXNİKİ QALEREYA
Robot altı konveyeri
beş texniki görünüşlə araşdırın.
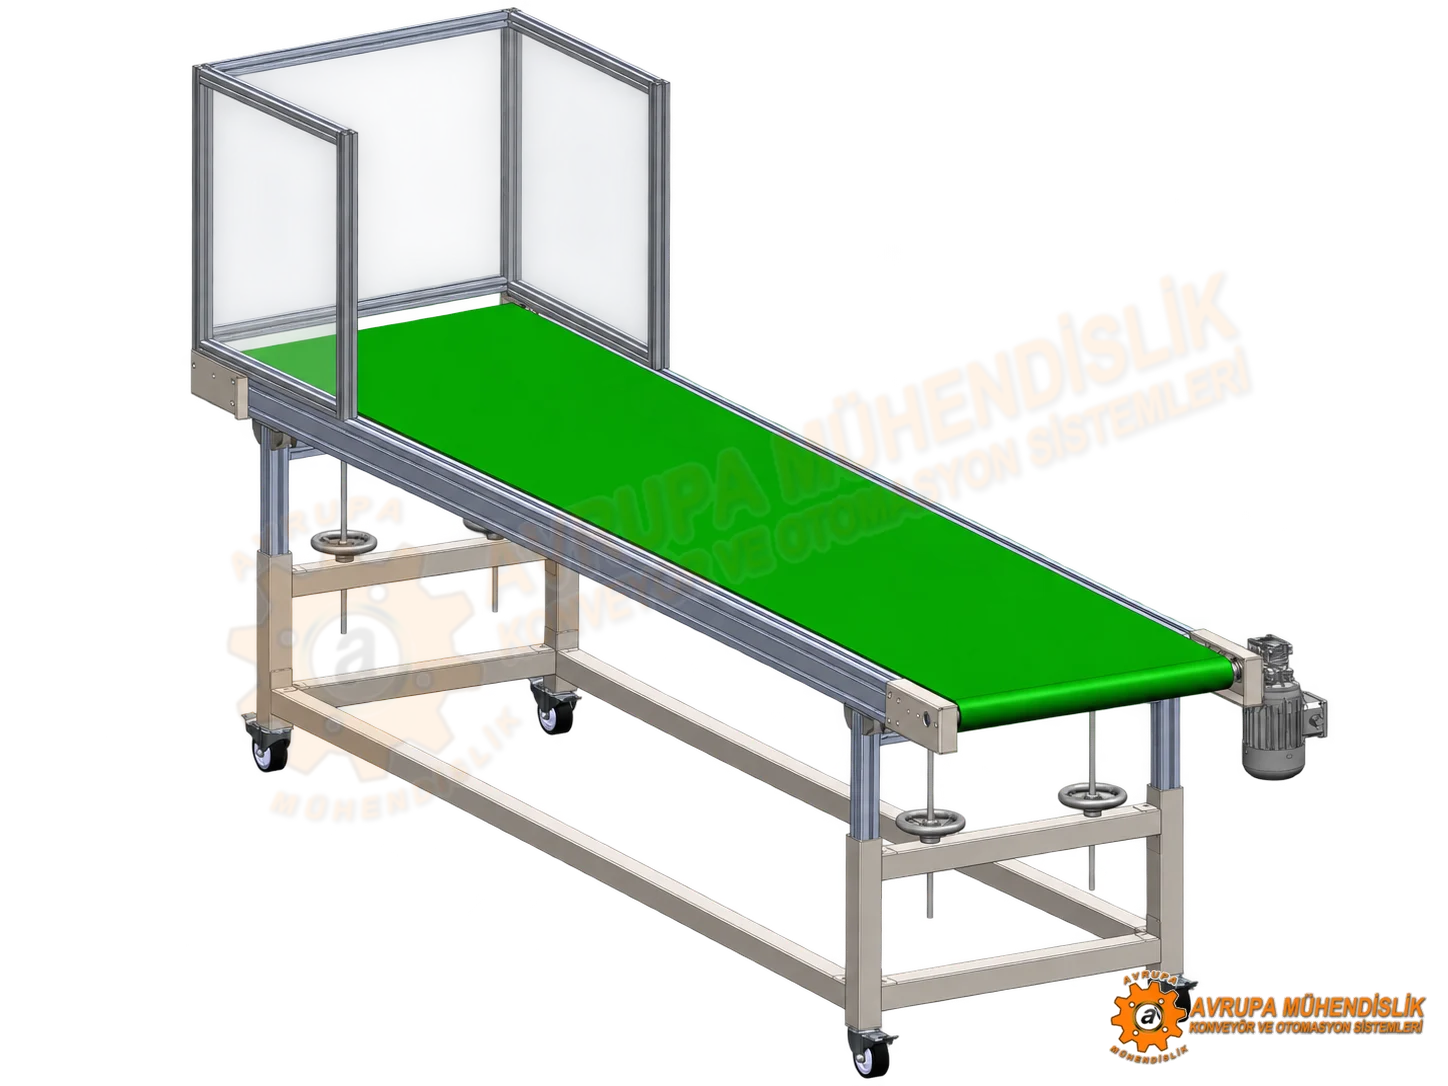
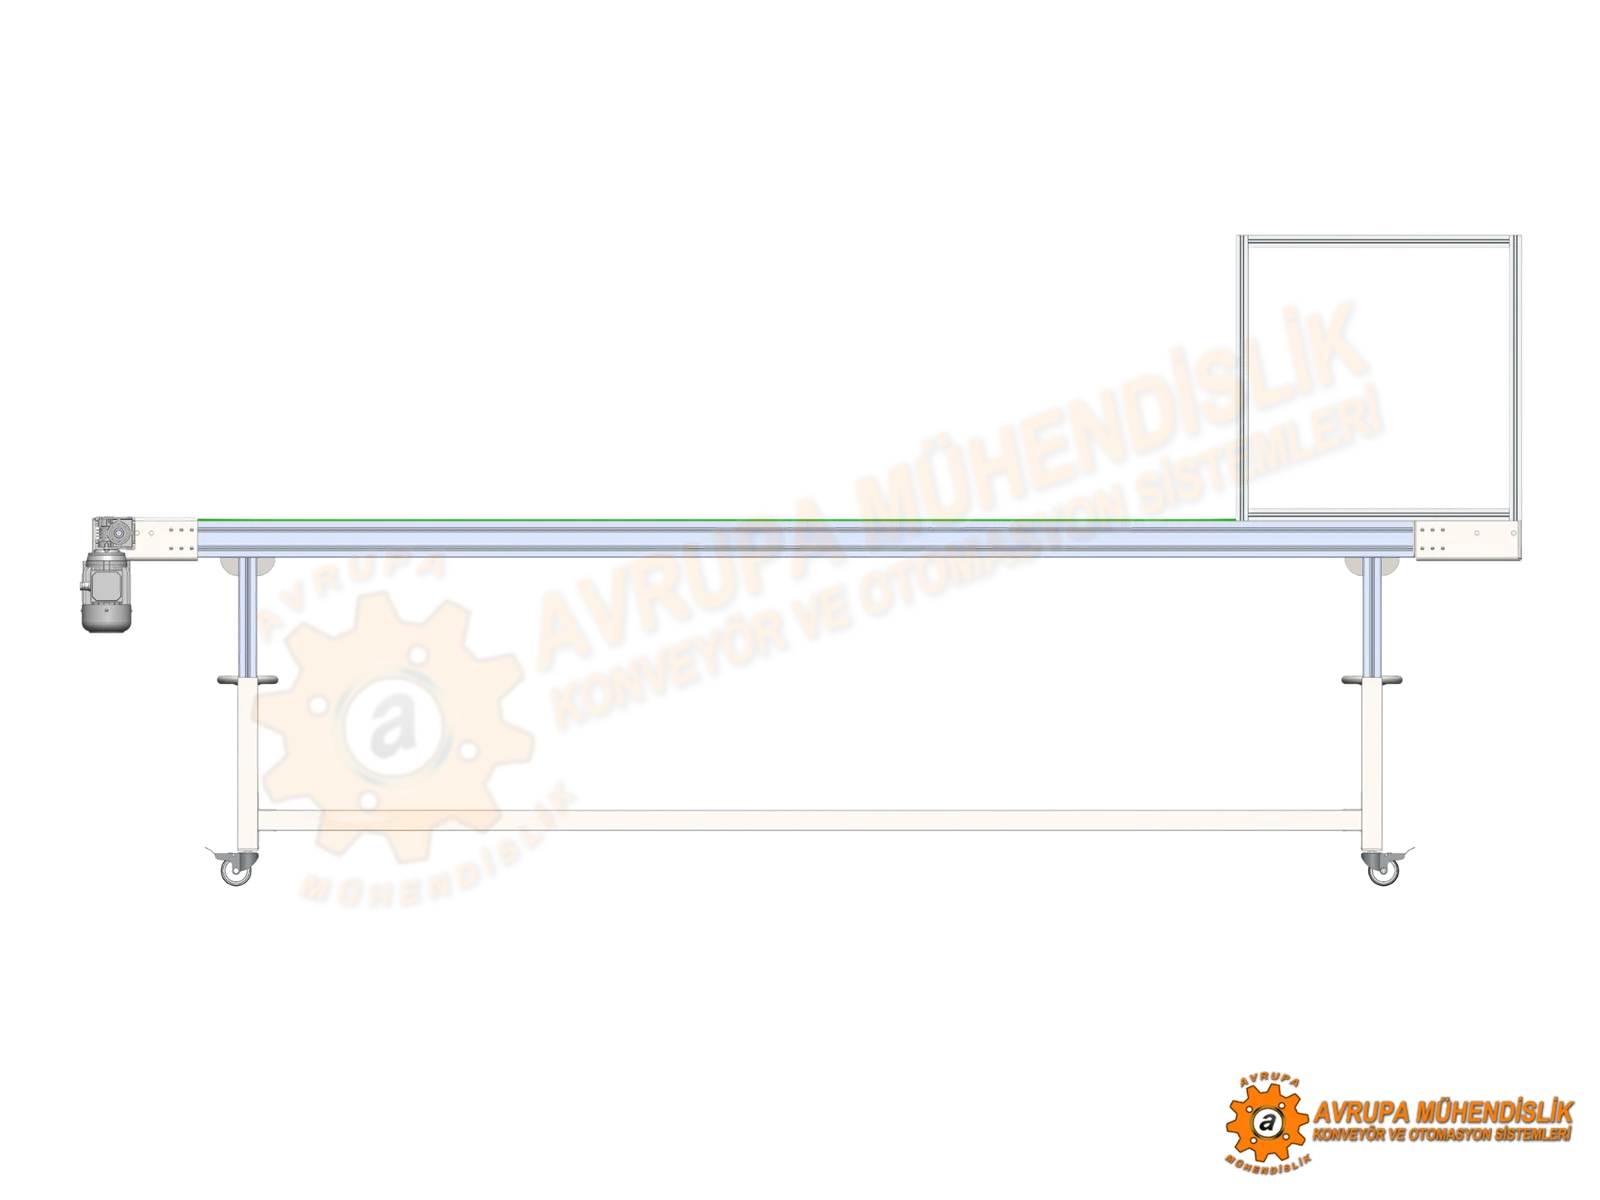
Perspektiv, ön, yan və üst görünüşlər məhsul qəbul zonasını, şase quruluşunu, hündürlük ayarını və motor yerləşimini aydın göstərir.
SİSTEMİN QURULUŞU
Robotun buraxma nöqtəsindən
konveyer çıxışına qədər vahid sistem.
Qəbul sahəsi, PVC lent, hündürlük tənzimləmə sistemi və mobil şase birlikdə işləyərək robot altı prosesin sabitliyini təmin edir.
 1234
01 Qoruyucu qəbul zonası
Robotdan düşən məhsulun lent üzərinə təhlükəsiz qəbuluna kömək edən çərçivə və yan qoruma sahəsi.
02 Yaşıl PVC lent
Məhsulun səth xüsusiyyətinə və istehsal prosesinə uyğun seçilən daşıma səthi.
03 Hündürlük tənzimləmə sistemi
Robot buraxma səviyyəsi və növbəti proses hündürlüyünə uyğun mexaniki tənzimləmə imkanı.
04 Mobil şase və motor qrupu
Təkərli karkas yerləşim çevikliyi verir; motor-redüktor qrupu lent hərəkətini təmin edir.
KONFİQURASİYALAR / HƏLL AİLƏSİ
Eyni robot altı proses
fərqli konfiqurasiyalarla həll edilə bilər.
Layihə robotun buraxma nöqtəsinə, məhsul ölçüsünə və sahə məhdudiyyətinə görə uyğunlaşdırılır.
Hündürlük Ayarlı
Robot və maşın səviyyəsinə uyğun tənzimlənən iş hündürlüyü.
Layihəyə uyğun hazırlanırMobil Təkərli
Xətt dəyişikliklərində və kalıp dəyişmələrində mövqeyi çevik dəyişdirilə bilən şase.
Layihəyə uyğun hazırlanırQoruyucu Çərçivəli
Robotun məhsul buraxma zonasını daha nəzarətli saxlayan qoruyucu konstruksiya.
Layihəyə uyğun hazırlanırLayihəyə Xüsusi Ölçü
Lent eni, uzunluq, qəbul sahəsi və çıxış nöqtəsi prosesə görə hazırlanır.
Layihəyə uyğun hazırlanırREAL TƏTBİQ / İŞ PRİNSİPİ
Hündürlük ayarını və sistem hərəkətini
real animasiyada görün.
Yüklədiyiniz layihə videosu robot altı konveyerin hündürlük tənzimləmə quruluşunu, qəbul sahəsini və ümumi konstruksiyasını hərəkətli texniki təqdimatda göstərir.
Prosesə uyğun mühəndislik
Yüklədiyiniz layihə videosu robot altı konveyerin hündürlük tənzimləmə quruluşunu, qəbul sahəsini və ümumi konstruksiyasını hərəkətli texniki təqdimatda göstərir.
ÖLÇÜLƏNDİRMƏ + PROSES MƏLUMATI
Robotun buraxma nöqtəsini və sahəni paylaşın.
Sistemi birlikdə ölçüləndirək.
Standart ölçü tətbiq etmək əvəzinə robotun məhsulu harada buraxdığı, məhsulun ölçüsü, dövr müddəti və sonrakı toplama nöqtəsi birlikdə qiymətləndirilir.
 LUzunluqWEnHHündürlük
LAYİHƏNİ NƏ MÜƏYYƏN EDİR?
Doğru robot altı konveyeri
dörd əsas məlumat müəyyən edir.
Konveyer uzunluğunu təkcə boş sahəyə görə seçmək kifayət deyil. Robot, məhsul və istehsal dövrü birlikdə qiymətləndirilməlidir.
Robotun buraxma nöqtəsi
Məhsulun hansı hündürlükdən və hansı koordinatdan lentə düşdüyü qəbul zonasını müəyyən edir.
Məhsul geometriyası
Məhsulun ölçüsü, çəkisi və səth həssaslığı lent və qoruyucu quruluş seçiminə təsir edir.
İnyeksiya dövrü
Robotun məhsul buraxma tezliyi konveyerin sürət və toplama ssenarisini müəyyən edir.
Sonrakı proses
Operator toplaması, qutu doldurma, ayırma və ya qablaşdırma nöqtəsi çıxış yerləşimini formalaşdırır.
AZƏRBAYCAN ÜÇÜN BİRBAŞA İSTEHSALÇI MODELİ
Türkiyədə əsas istehsal.
Azərbaycanda yerli layihə icrası və koordinasiya.
Robot altı konveyerin əsas layihələndirmə və istehsalı Türkiyədə idarə olunur; Bakı ofisi və Azərbaycan icra nöqtəsi vasitəsilə robot çıxışı, maşın ətrafı sahə və toplama nöqtələri yerli olaraq qiymətləndirilə bilər.
2014-cü ildən mühəndislik təcrübəsi
Konveyer, avtomatlaşdırma və istehsal xətti inteqrasiyası üzrə davamlı təcrübə.
Türkiyədə birbaşa istehsal
CAD layihələndirmə və mexaniki istehsal birbaşa istehsalçı tərəfindən idarə olunur.
Bakı ofisi və yerli icra
Bakı ofisi və istehsal/layihə icra nöqtəsi vasitəsilə sahə, proses və inteqrasiya ehtiyacları layihəyə uyğun koordinasiya olunur.
Vasitəçisiz texniki ünsiyyət
Texniki tələblər birbaşa mühəndislik komandası ilə müzakirə olunur.
İSTİFADƏ SAHƏLƏRİ
Robot altı konveyer
hansı proseslərdə istifadə olunur?
Sistem əsasən plastik inyeksiya xəttində robot və maşın çıxışından alınan məhsulun nəzarətli daşınması və sonrakı prosesə ötürülməsi üçün tətbiq edilir.
Robot çıxışı
Robotun qəlibdən aldığı məhsulu birbaşa konveyer qəbul zonasına buraxdığı avtomatik xətlər.
Operator toplaması
Məhsulun təhlükəsiz məsafədə operatorun əlçatan toplama nöqtəsinə daşınması.
Qutu və bunker doldurma
Məhsulun əvvəlcədən müəyyən edilmiş qutu, kasa və ya bunker nöqtəsinə yönləndirilməsi.
Sonrakı proses transferi
Məhsulun ayırma, vizual nəzarət, qablaşdırma və digər istehsal mərhələlərinə ötürülməsi.
TEZ-TEZ VERİLƏN SUALLAR
Robot altı konveyer ilə bağlı
ən çox verilən suallar.
Hündürlük, lent eni, qəbul sahəsi və sürət robotun real hərəkətinə və məhsulun xüsusiyyətinə görə müəyyən edilir.
Konveyerin hündürlüyü tənzimlənə bilərmi?
Bəli. Bu layihədə hündürlük tənzimləmə quruluşu mövcuddur və iş səviyyəsi robotun buraxma nöqtəsinə uyğunlaşdırıla bilər.
Sistem təkərli hazırlana bilərmi?
Bəli. Mobil təkərli şase kalıp, maşın və ya xətt yerləşimi dəyişdikdə konveyerin mövqeyini çevik dəyişdirməyə imkan verir.
Robot çıxışında qoruyucu zona niyə vacibdir?
Qoruyucu qəbul sahəsi məhsulun lentə daha nəzarətli düşməsinə və robotun iş zonasının mexaniki sərhədlərinin aydınlaşmasına kömək edir.
Ölçülər standartdırmı?
Xeyr. Ümumi uzunluq, lent eni, iş hündürlüyü və qəbul zonasının ölçüləri maşın, robot və məhsul məlumatlarına görə layihələndirilir.
CAD → REAL TƏTBİQ → MÜHƏNDİSLİK
CAD layihədən showroom təqdimatına,
eyni məhsul məntiqi qorunur.
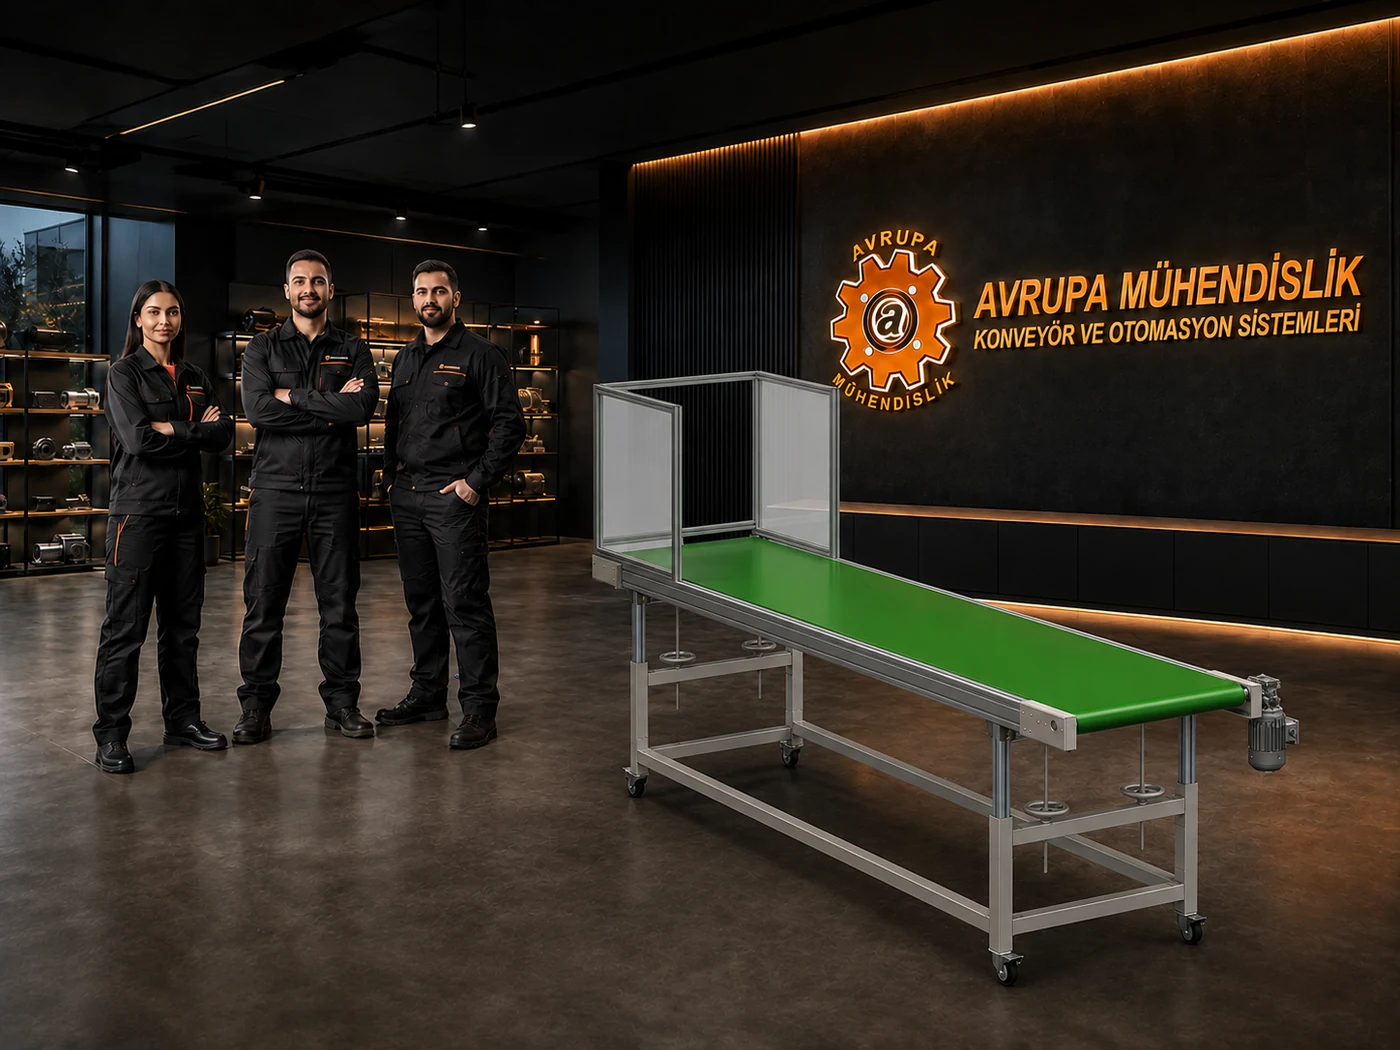
Texniki görünüşlər məhsulun konstruksiyasını, showroom təqdimatı isə sistemin sənaye miqyasını və tətbiq xarakterini birlikdə göstərir.
Robot altı konveyer CAD layihəsi
Perspektiv görünüşdə qəbul zonası, lent və mobil şase quruluşu.
Robot altı konveyer showroom təqdimatı
Təsdiqlənmiş master showroom daxilində məhsulun real miqyas təqdimatı.
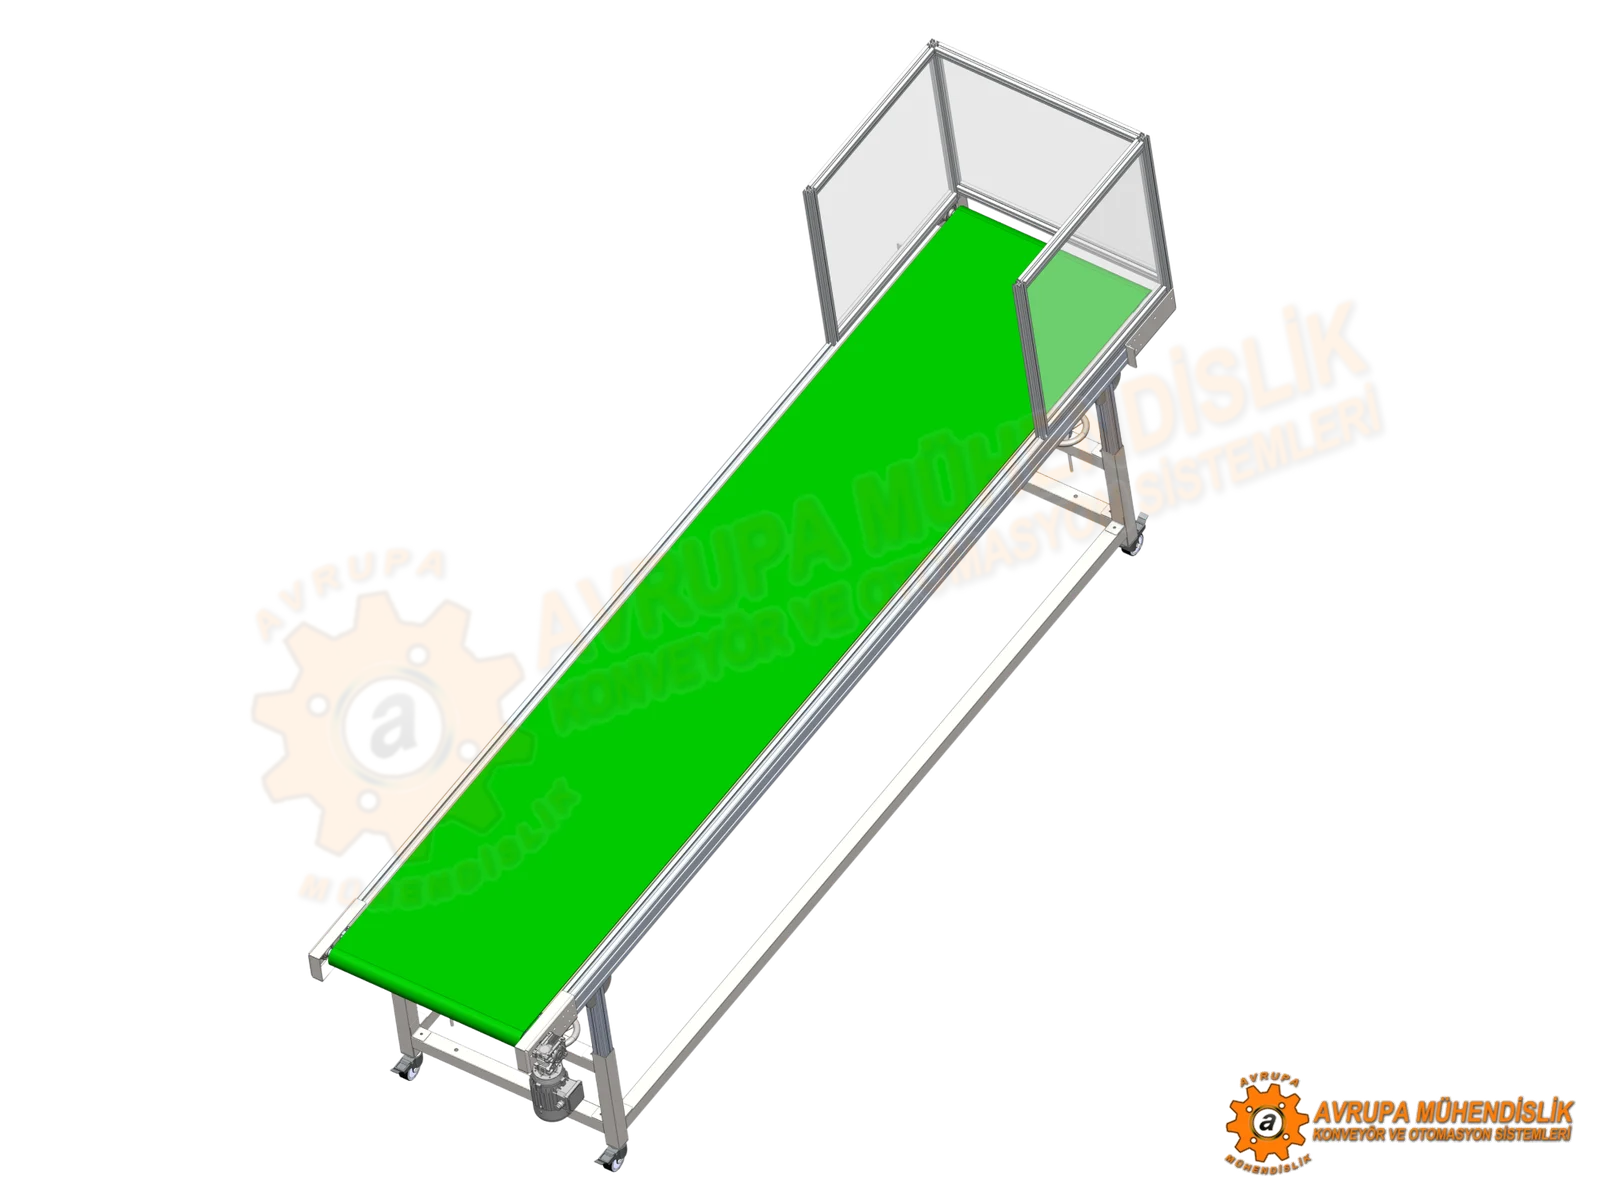
Robot altı konveyer üst perspektiv görünüşü
Robotun məhsulu buraxdığı qəbul zonasını və lent istiqamətini yuxarı bucaqdan göstərir.
ROBOT ALTI LAYİHƏNİZ ÜÇÜN
Robotun buraxma nöqtəsini göstərin.
Uyğun konveyeri birlikdə layihələndirək.
Maşın, robot, məhsul və sahə məlumatlarını paylaşın; texniki komanda uyğun qəbul zonasını, lent ölçüsünü və iş hündürlüyünü müəyyən etsin.